3ra Evaluación 2026-2027 PAO I. 8/Septiembre/2026
Tema 2. (20 puntos)
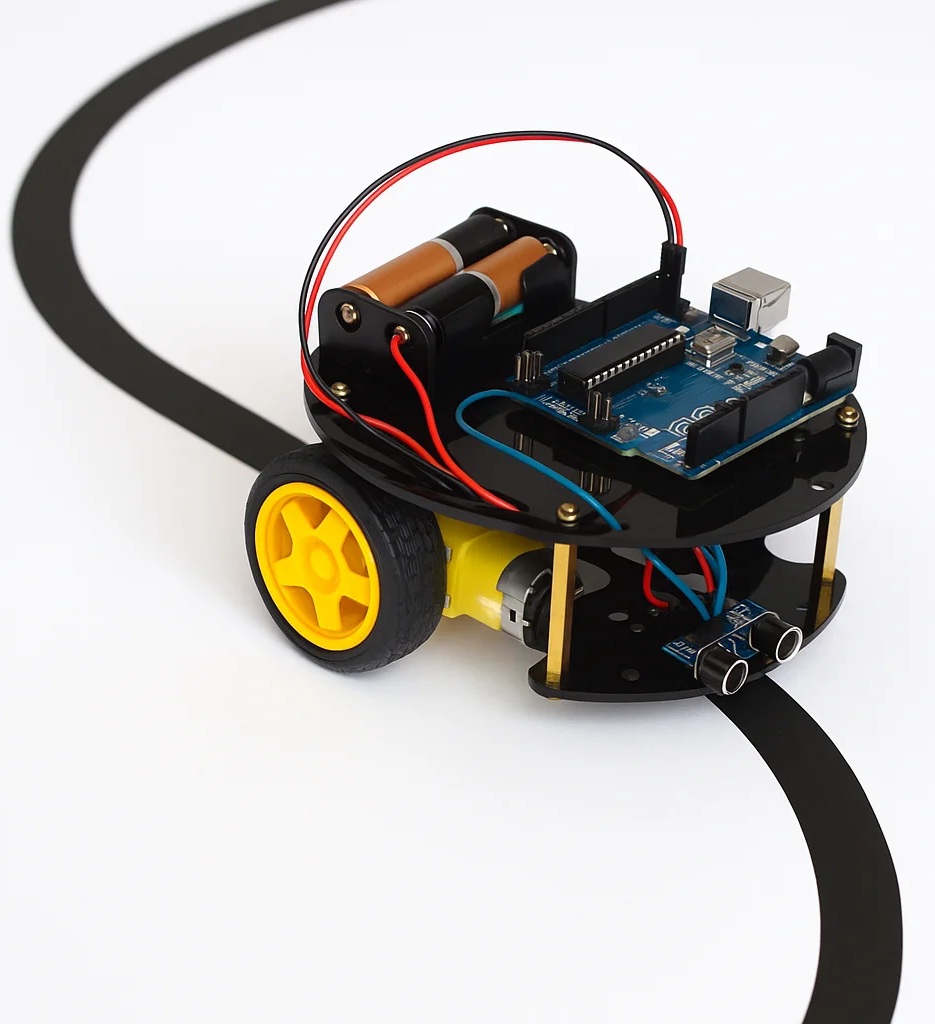
En un concurso escolar para vehículos autónomos, el trazado de la pista se diseña según las ecuaciones paramétricas (x(t),y(t)).
Para el marcado de la pista se requiere las ecuaciones polinómicas con variables x,y descritas según los intervalos de tiempo identificados y mostrados en la gráfica.
Intervalos = [ [0, π],
[ π, 47/64(2π)],
[7/8(2π), 2π]]
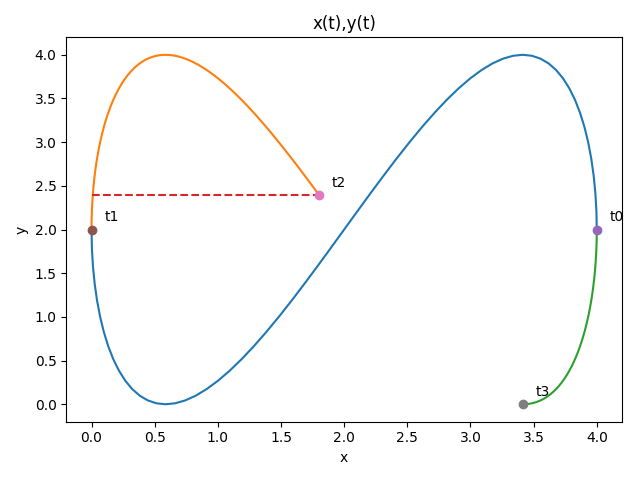
a. Plantear el ejercicio para representar la trayectoria de un intervalo de tiempo con un polinomio usando el método de Lagrange. Describa los criterios para el grado del polinomio y cantidad de muestras en cada intervalo.
b. Presentar el desarrollo analítico de las ecuaciones planteadas y el polinomio simplificado.
c. Validar y realizar observaciones sobre los resultados usando el algoritmo y gráfica. Adjunte los archivos.py, resultados.txt, gráfica.png
d. Determinar una cota error entre del polinomio y las funciones x(t), y(t), usando muestras adicionales.
e. Extra (5 puntos) Presentar los polinomios, el grado y el error para todos los intervalos, usando el algoritmo. Adjuntar los archivos de ser necesario.
Rúbrica: literal a (5 puntos), literal b (10 puntos), literal c (3 puntos), literal d (2 puntos).
Referencia: [1] COPOL Steel challenge. https://www.copol.edu.ec/pdf/steel-challenge/es/13_Seguidor_Linea_Velocidad.pdf
[2] Robomatrix 2018 categoría: seguidor de línea. Mini Robótica UTCH. 10 diciembre 2018.